
Миниатюрные шаговые двигатели стали важнейшими компонентами в быстро развивающейся области микроробототехники. Эти компактные и точные приводы позволяют разрабатывать крошечных шагающих роботов, способных перемещаться в сложных условиях, где более крупные машины не могут работать. В этой статье рассматриваются следующие вопросы:применение миниатюрных шаговых двигателей в миниатюрных шагающих роботахих технические преимущества, конструктивные особенности, примеры из реальной жизни и будущий потенциал. Оптимизируя их для точного перемещения в ограниченных пространствах, эти двигатели стимулируют инновации в области инспекции, исследований и медицинских применений.
Что такое миниатюрные шаговые двигатели?
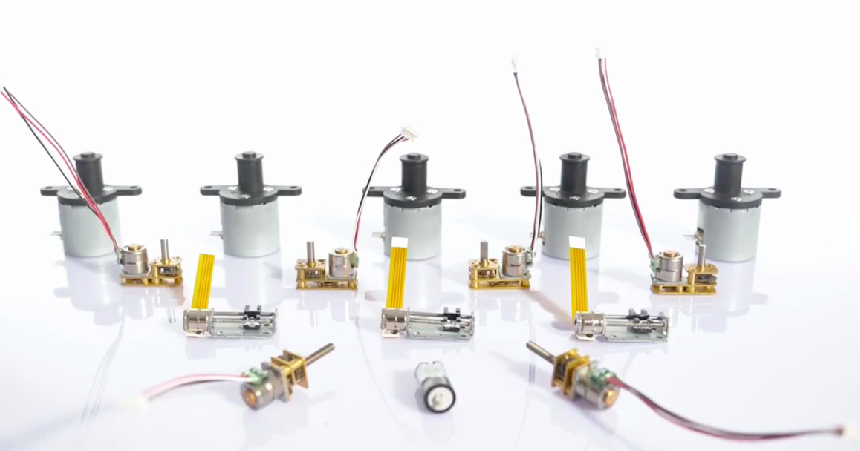
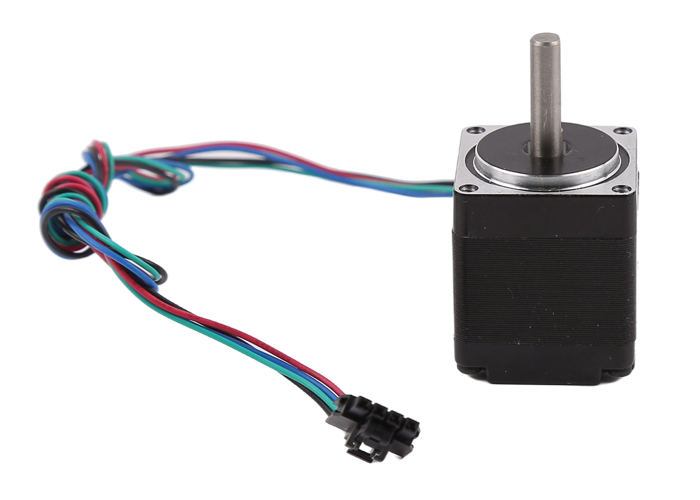
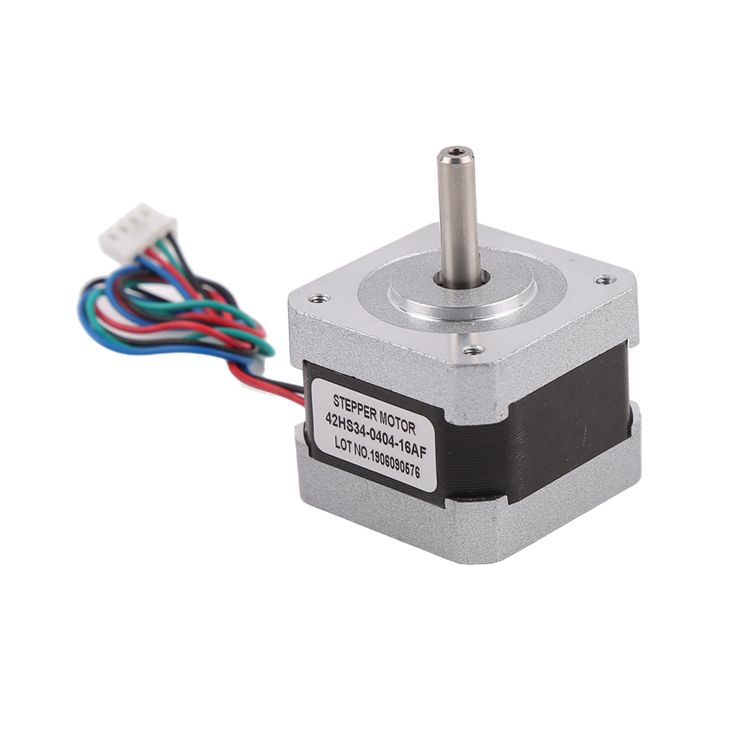
Миниатюрные шаговые двигателиМикрошаговые двигатели, также известные как микродвигатели, представляют собой небольшие электродвигатели, которые делят полный оборот на дискретные шаги. В отличие от двигателей непрерывного вращения, они перемещаются с точными приращениями, что делает их идеальными для применений, требующих точного позиционирования без сложных систем обратной связи.
Типичные технические характеристики миниатюрных версий включают:
- •Диаметры от 6 до 42 мм.
- •Низкое энергопотребление (часто менее нескольких ватт).
- •Высокое разрешение шага, дополнительно улучшенное за счет методов микрошагового управления, которые делят каждый полный шаг на сотни более мелких приращений для более плавного движения.
В робототехнике часто используются такие типы двигателей, как двигатели с постоянными магнитами (PM), двигатели с переменным магнитным сопротивлением (VR) и гибридные конструкции. Пьезоэлектрические линейные шаговые двигатели также популярны для создания сверхкомпактных механизмов ходьбы благодаря высокой силе, развиваемой при малых размерах.
В миниатюрных шагающих роботах эти двигатели обеспечивают контролируемые, постепенные движения, необходимые для артикуляции ног, ползания по типу «гусеницы» или дискретной шаговой походки.
Почему миниатюрные шаговые двигатели превосходно подходят для миниатюрных шагающих роботов?
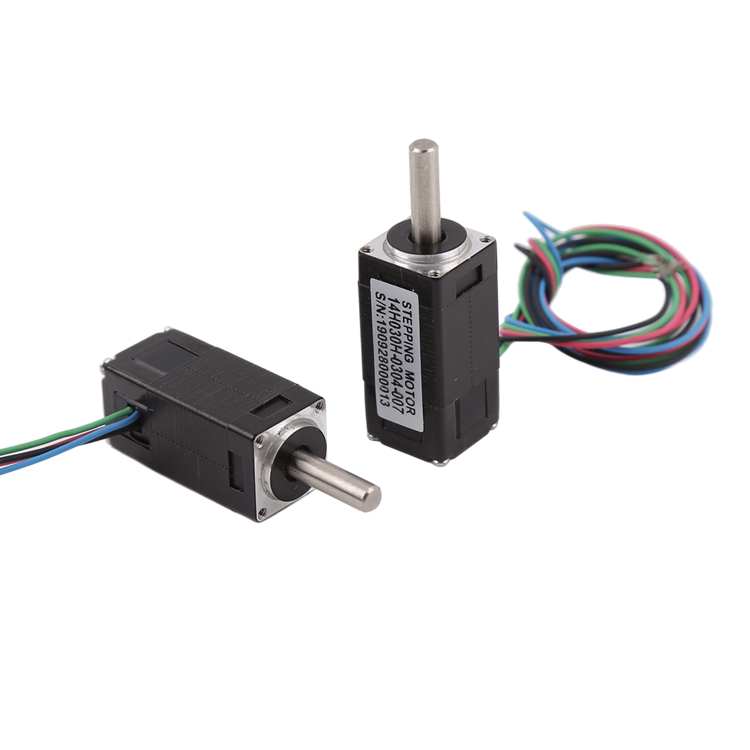
Ряд ключевых преимуществ делаетминиатюрные шаговые двигатели Предпочтительный вариант для микромасштабных шагающих роботов:
Они обеспечивают превосходное управление в разомкнутом контуре, достигая позиционирования с точностью до долей градуса или даже нанометра с помощью микрошагового режима. Это критически важно для стабильной походки крошечных роботов, где незначительные ошибки могут привести к опрокидыванию или остановке.
Благодаря своим компактным размерам они позволяют интегрировать их в роботы размером всего в сантиметры или миллиметры, сохраняя при этом грузоподъемность для датчиков или батарей.
Простое взаимодействие с микроконтроллерами (например, Arduino, Raspberry Pi) посредством импульсных сигналов. Во многих случаях нет необходимости в энкодерах, что снижает сложность и стоимость.
Идеально подходит для преодоления трения или преодоления небольших препятствий при передвижении с помощью ног, особенно при наличии зубчатой передачи.
Низкий уровень вибрации благодаря микрошаговому управлению, бесшумная работа и надежность в суровых условиях, таких как промышленная инспекция или зоны стихийных бедствий.
По сравнению с сервоприводами постоянного тока или другими исполнительными механизмами, миниатюрные шаговые двигатели часто обеспечивают лучший удерживающий момент и точность позиционирования для статической устойчивости при ходьбе.
Как миниатюрные шаговые двигатели обеспечивают работу механизмов ходьбы
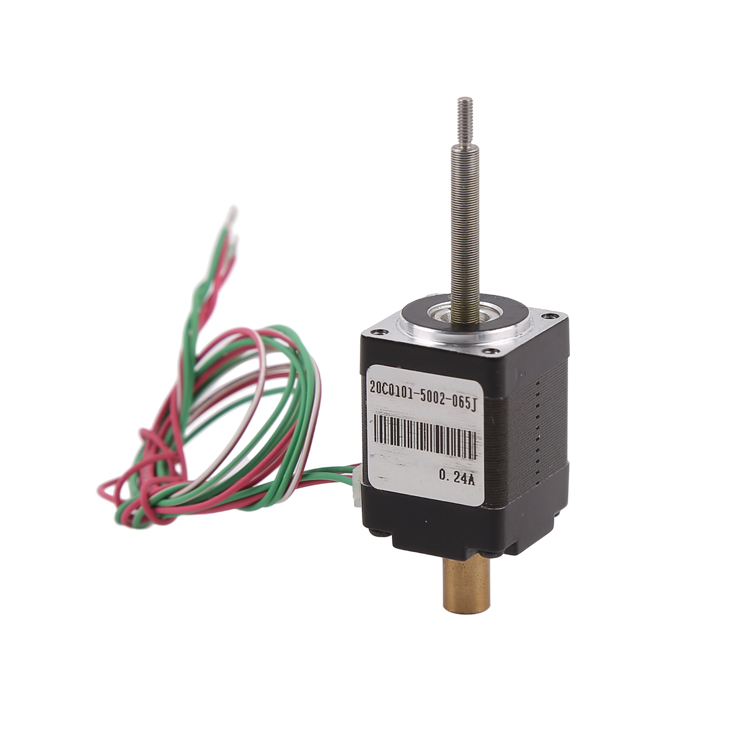
Миниатюрные шагающие роботы обычно имитируют биологическую локомоцию, такую как ползание гусеницы, четвероногое передвижение или двуногое передвижение.Миниатюрные шаговые двигатели Приводить их в движение можно посредством прямого привода ног или рычажных систем.
- • Гусеница или линейный шагПьезоэлектрические миниатюрные линейные шаговые двигатели позволяют выдвигать и сжимать сегмент тела, одновременно закрепляя передние/задние «ноги» ресничками или подушечками. Это обеспечивает надежное движение вперед по различным поверхностям.
- • Конструкция с ножкамиДвигатели в тазобедренных и коленных суставах приводят в движение шарнирные соединения. Например, модульные «шагающие двигатели», собранные из базовых деталей (стойки, шарниры, электромагнитные приводы), совершают дискретные шаги, напоминающие молекулярные двигатели.
- • Контроль походки: Последовательность импульсов координирует работу нескольких двигателей для обеспечения устойчивости при движении на нескольких ногах. Микрошаговый режим сглаживает переходы, уменьшая резонанс и повышая эффективность на неровной местности.
К проблемам на микроуровне относятся адгезия поверхности, плотность мощности и изготовление. Шаговые двигатели решают эти проблемы благодаря высокому соотношению силы к весу и совместимости с 3D-печатью или процессами MEMS.
Примеры из реальной жизни и тематические исследования
Несколько инновационных проектов демонстрируют силуминиатюрные шаговые двигатели в шагающих микророботах:
- Пьезоэлектрические роботы-гусеницыВ китайских патентах описываются роботы с квадратным корпусом, оснащенные линейными шаговыми двигателями, направляющими и ресничками для адаптации к поверхности. Они обеспечивают непрерывное движение в узких пространствах для промышленной инспекции или поисково-спасательных работ.
- Подвижные и дискретно собранные шагающие роботы (MIT)Модульные системы, использующие звуковые катушки и магнитные компоненты, позволяют создавать крошечные шагающие роботы, которые карабкаются по стенам, двигаются вверх ногами и развивают высокую скорость, измеряемую длиной тела в секунду.
- Гусеничные машины миллиметрового масштабаЭлектромагнитные линейные актуаторы или шаговые двигатели с редуктором приводят в движение роботов размером 5-6 мм, способных переносить грузы, во много раз превышающие их собственный вес, подниматься по склонам и перепрыгивать препятствия.
- Биоинспирированные и открытые проектные решенияВ таких проектах, как открытые микроманипуляторы или двуногие шагающие роботы, используются миниатюрные шаговые двигатели с субмикронной точностью, адаптируемые для передвижения.
Вопросы проектирования интеграции
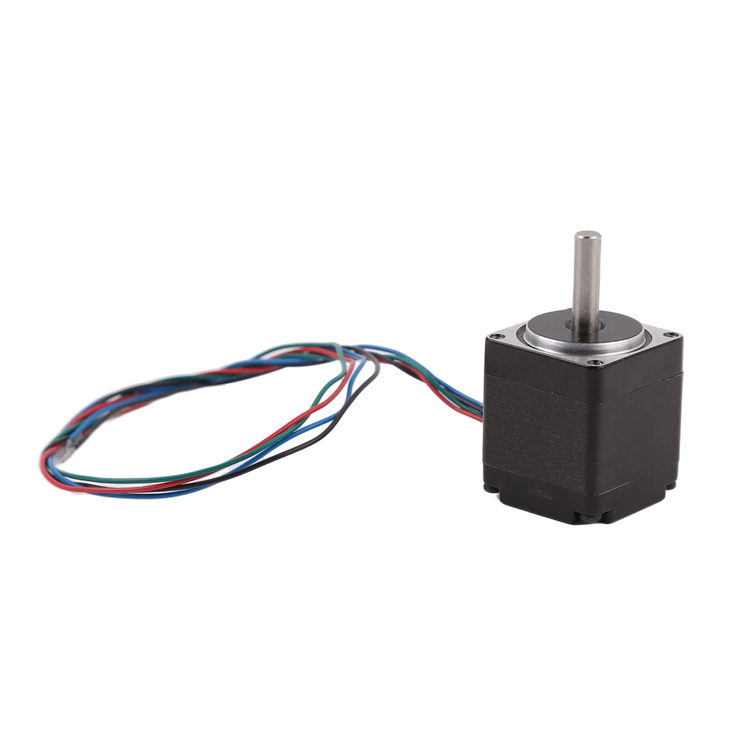
При проектировании миниатюрных шагающих роботов сминиатюрные шаговые двигатели:
Регулирование температурного режима и виброизоляция имеют решающее значение для предотвращения сбоев в работе.
Применение в различных отраслях
Миниатюрные шаговые двигатели Разблокировать приложения для шагающих микророботов:
- • Промышленная инспекция: Проникновение внутрь двигателей или труб для проведения испытаний.
- • Поисково-спасательные работыПередвижение по завалам или опасным участкам.
- • Медицинские и биомедицинскиеМалоинвазивные устройства или микрохирургия.
- • Экологический мониторингИсследование замкнутых пространств или дистанционный сбор данных.
- · МикропроизводствоТочная манипуляция и сборка в малых масштабах.
Вызовы и будущие тенденции
К ограничениям относятся автономность питания в очень малых масштабах, адаптация к сложному рельефу местности и производственные затраты. Текущие исследования сосредоточены на гибридных приводах, передовых материалах (например, сплавах с памятью формы в сочетании со шаговыми двигателями) и улучшенных алгоритмах управления.
Тенденции указывают на массовое производство электронно-интегрированных микророботов (миллионы на пластину) и биогибридных систем. Усовершенствованные варианты с микрошаговым режимом и замкнутым контуром управления еще больше повысят производительность.
Заключение
Онприменение миниатюрных шаговых двигателей в миниатюрных шагающих роботах Они представляют собой краеугольный камень современной микроробототехники. Их точность, компактность и управляемость позволяют совершать прорывы в обеспечении доступа к ограниченным пространствам, обещая кардинальные изменения во многих отраслях. По мере развития технологий эти крошечные приводы будут продолжать приводить в движение более интеллектуальные и маневренные микромашины.
Инженерам и исследователям, работающим в этой области, следует отдавать приоритет надежным поставщикам высококачественных миниатюрных шаговых двигателей и экспериментировать с модульными конструкциями. Будущее микромасштабного движения шаг за шагом движется вперед — шаг за шагом, с высокой точностью.
Дата публикации: 10 июля 2026 г.